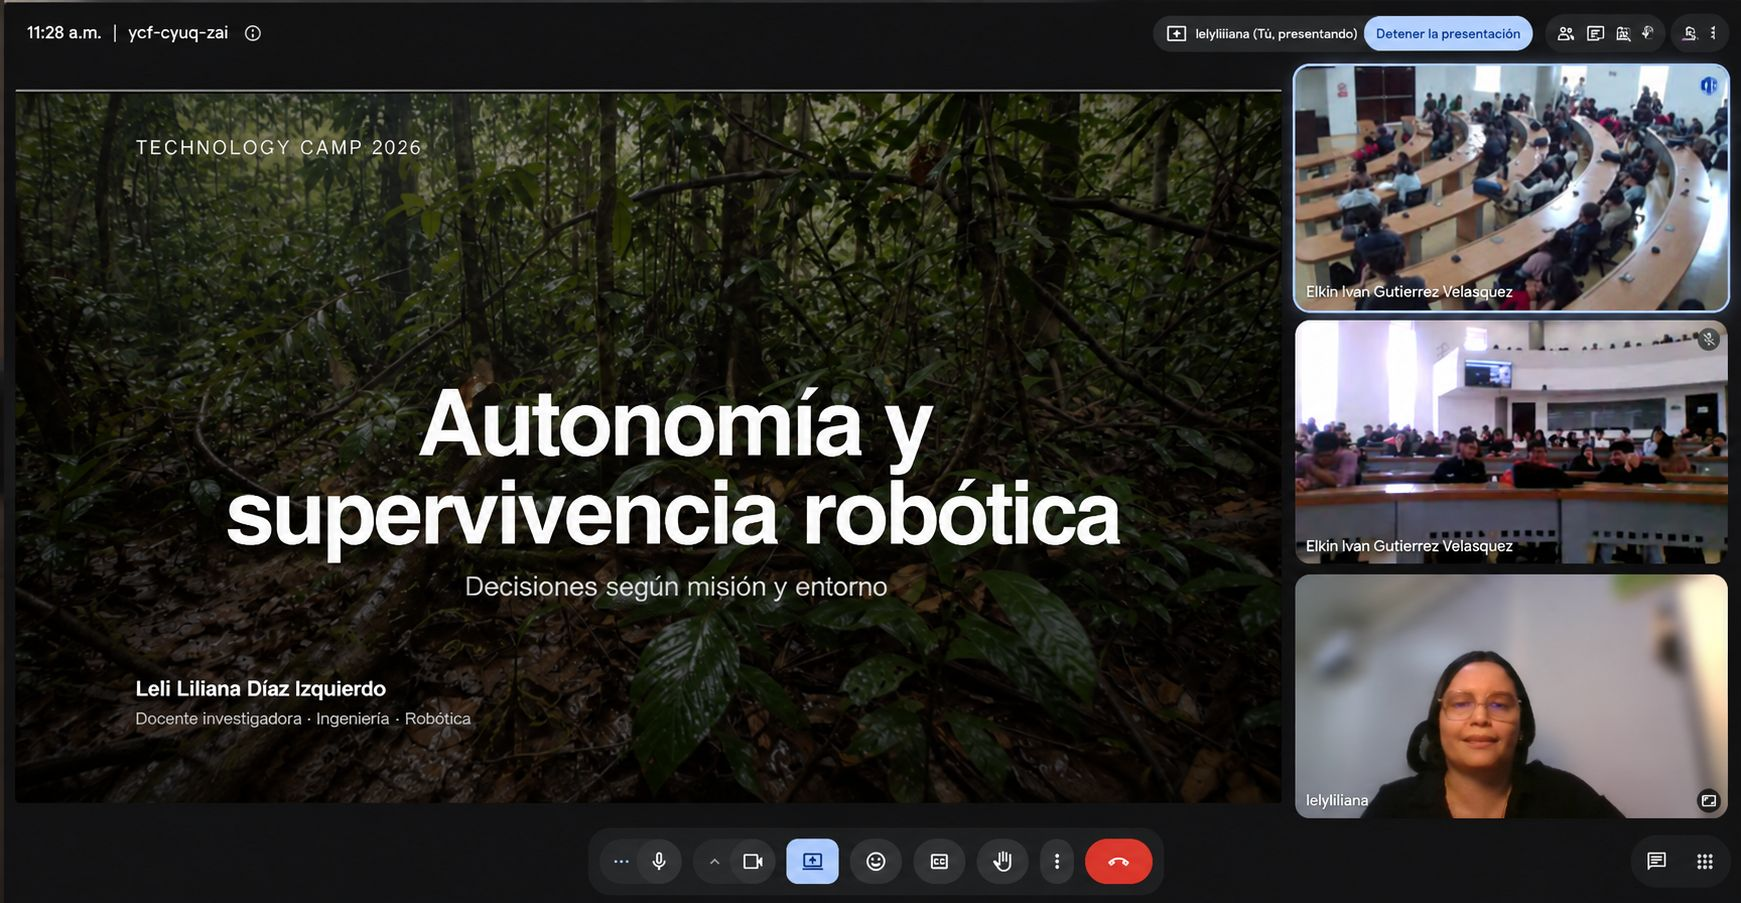
Hace poco tuve la oportunidad de compartir la conferencia “Autonomía y supervivencia robótica: decisiones según misión y entorno” durante el Technology Camp 2026 de la Universidad Militar Nueva Granada.
La charla comenzó con una pregunta aparentemente sencilla:
¿Qué robot sobreviviría en una selva?
Imaginemos un entorno húmedo, cerrado, con barro, raíces, desniveles, vegetación, poca visibilidad y obstáculos que cambian constantemente. Supongamos además que necesitamos entrar para buscar a una persona, transportar sensores, medir condiciones ambientales o establecer comunicación desde un lugar de difícil acceso.
La reacción inmediata suele ser escoger una tecnología:
- un robot con ruedas,
- uno con orugas,
- un cuadrúpedo,
- un dron,
- o quizá una plataforma híbrida.
Y ahí aparece uno de los errores más comunes cuando diseñamos soluciones tecnológicas: empezar pensando en la solución antes de comprender completamente el problema.
La tecnología debería elegirse al final
En ingeniería es muy fácil enamorarse de una tecnología.
Queremos utilizar inteligencia artificial porque está disponible.
Queremos construir un robot con patas porque resulta impresionante.
Queremos incorporar visión artificial porque podemos hacerlo.
Queremos utilizar un dron porque parece resolver rápidamente las limitaciones del terreno.
Y después buscamos un problema que justifique aquello que ya decidimos construir.
La ruta debería ser exactamente la contraria.
Primero necesitamos comprender la misión.
Después analizar el entorno.
Luego identificar las restricciones.
A partir de ellas definir las capacidades necesarias.
Y solo entonces seleccionar la tecnología.
En la conferencia resumí esa ruta de una manera muy sencilla:
Misión → entorno → restricciones → capacidades → solución.
La tecnología aparece al final, no al principio.
La solución más sencilla puede ser la mejor
Supongamos que necesitamos transportar materiales dentro de una universidad.
Tenemos corredores definidos, superficies regulares, iluminación relativamente estable y pocos obstáculos inesperados.
En ese contexto, una plataforma con ruedas convencionales puede ser extraordinariamente eficiente.
Consume relativamente poca energía, su mecánica puede ser sencilla y también puede requerir menos mantenimiento.
No necesitamos patas, orugas ni un complejo sistema de percepción únicamente para demostrar que podemos construirlo.
Esto contradice una idea que aparece con frecuencia en tecnología: pensar que una solución es mejor cuanto más compleja sea.
En ingeniería, una solución sencilla que cumple correctamente la misión puede ser superior a otra mucho más avanzada que realmente no era necesaria.
Cuando cambia el entorno, cambia la solución
Ahora podemos modificar las condiciones.
El robot sigue necesitando desplazarse, pero ya no está sobre un corredor regular.
Aparecen escombros, desniveles y superficies rotas.
Las ruedas convencionales comienzan a encontrar dificultades y las orugas adquieren ventajas: distribuyen mejor el peso, ofrecen tracción y pueden superar determinados obstáculos.
Pero esas capacidades tienen un costo.
Más peso.
Mayor consumo de energía.
Más fricción durante los giros.
Mayor complejidad mecánica.
Posibilidad de acumular barro, piedras o vegetación.
Por eso agregar una capacidad nunca es gratuito.
Más capacidad también puede significar más peso, energía, mantenimiento y puntos posibles de falla.
Las patas impresionan, pero también cuestan
Los robots con patas pueden seleccionar puntos de apoyo independientes, modificar su postura y adaptarse a superficies discontinuas.
Visualmente son extraordinarios.
Cuando vemos un cuadrúpedo subiendo escaleras o atravesando terrenos complejos es fácil pensar que esa debe ser la mejor plataforma posible.
Pero detrás de ese movimiento existen múltiples articulaciones, actuadores, sensores, control de postura, estimación del terreno, planeación de apoyos y correcciones continuas del equilibrio.
Todo eso requiere procesamiento y energía.
Por eso una plataforma con patas puede ser la respuesta adecuada para determinados escenarios, pero sería un error convertirla automáticamente en la respuesta para todos.
No existe “mejor”; existe “más adecuado”.
Más adecuado para una misión, un entorno y unas restricciones determinadas.
¿Y si evitamos completamente el terreno?
También podemos cambiar la perspectiva.
Si necesitamos inspeccionar una zona inundada, observar una estructura desde el exterior o cubrir rápidamente una gran superficie, quizá no sea necesario atravesar los obstáculos terrestres.
Podemos volar sobre ellos.
Un dron ofrece velocidad, cobertura y perspectiva.
Pero las restricciones no desaparecen.
Cambian.
Ahora debemos preocuparnos por tiempo de vuelo, viento, carga útil, condiciones meteorológicas, comunicación y riesgo de colisión.
Además existe una diferencia energética importante: un vehículo terrestre puede detenerse y permanecer quieto con un consumo relativamente bajo; un dron necesita gastar energía permanentemente para mantenerse en el aire.
La tecnología resolvió algunos problemas y creó otros.
Más funciones tampoco significan automáticamente una mejor solución
Podemos ir todavía más lejos y combinar capacidades.
Ruedas y patas.
Tierra y agua.
Diferentes configuraciones para distintos entornos.
Los sistemas híbridos resultan muy atractivos, pero cada nuevo modo introduce mecanismos, peso, control y posibles puntos de falla adicionales.
Por eso, antes de preguntarnos cuántas capacidades podemos incorporar, deberíamos preguntar:
¿Cuáles necesitamos realmente?
Una tecnología no debería incorporarse porque sea interesante.
Debe incorporarse porque la misión la necesita.
Moverse no es suficiente
Hasta aquí podríamos pensar que el problema fundamental de un robot es cómo desplazarse.
Pero un sistema puede moverse extraordinariamente bien y aun así ser incapaz de cumplir su misión.
Podemos pensar en tres grandes capacidades:
- Movilidad.
- Percepción.
- Autonomía.
La movilidad permite llegar.
La percepción permite obtener información del entorno.
La autonomía permite tomar determinadas decisiones.
Un sistema que atraviesa perfectamente un terreno complejo pero no puede detectar aquello que busca puede ser inútil para la misión.
Sensor no significa comprensión
Un robot puede incorporar cámaras, LiDAR, sensores térmicos, ultrasonido, unidades inerciales y sensores ambientales.
Cada dispositivo produce información diferente.
Pero existe una distinción fundamental:
un sensor produce datos; eso no significa que el sistema comprenda lo que ocurre.
Una imagen no es automáticamente conocimiento.
Una distancia no es automáticamente una decisión.
Una medición térmica tampoco explica por sí sola una situación.
Entre la captura y la acción existe otro proceso:
Dato → interpretación → decisión.
Por eso, seleccionar sensores también comienza con la misión.
¿Queremos detectar personas?
¿Obstáculos?
¿Temperatura?
¿Gases?
¿Animales?
¿Cambios ambientales?
El sensor correcto depende de aquello que realmente necesitamos comprender.
Más autonomía tampoco significa mejor
Otro error frecuente es imaginar la autonomía como una escala en la que avanzar hacia un sistema completamente autónomo siempre representa una mejora.
Podemos tener sistemas:
- teleoperados;
- asistidos;
- semiautónomos;
- autónomos.
Pero la pregunta importante no es cuánto podemos automatizar.
Es cuánta autonomía necesita realmente la misión.
Debemos considerar riesgo, comunicación, supervisión, recuperación y consecuencias de una decisión incorrecta.
En determinadas condiciones necesitamos conservar un nivel alto de control humano.
En otras, la comunicación puede perderse temporalmente y el sistema necesita continuar funcionando sin instrucciones permanentes.
Por eso la autonomía es una decisión de diseño, no una meta absoluta.
Un sistema inteligente también debe saber cuándo pedir ayuda
Los entornos reales cambian.
Puede aparecer un obstáculo inesperado.
Puede deteriorarse la comunicación.
Un sensor puede dejar de ser confiable.
Las condiciones del terreno pueden cambiar.
Adaptarse puede significar buscar otra ruta, reducir la velocidad, recurrir a información de otro sensor o modificar temporalmente el comportamiento.
Pero también puede significar algo que a veces olvidamos cuando hablamos de autonomía:
pedir intervención humana.
Reconocer que la incertidumbre o el riesgo superan aquello que el sistema debería resolver por sí solo también puede ser una decisión inteligente.
En la charla planteé tres criterios para evaluar estas respuestas:
- seguridad,
- eficiencia
- y resiliencia.
Seguridad porque no toda acción técnicamente posible es aceptable.
Eficiencia porque energía, tiempo, comunicación y capacidad de procesamiento son recursos limitados.
Y resiliencia porque un sistema debe poder responder ante cambios o fallos sin convertirse inmediatamente en un riesgo.
Tal vez no necesitamos construir otro robot
Aquí aparece, para mí, una de las ideas más interesantes de toda la conferencia.
Volvamos a la selva.
Ruedas: aparece el barro.
Orugas: aparece la vegetación.
Patas: aparece el costo energético.
Dron: aparece el dosel.
Sistema híbrido: aparece la complejidad.
Entonces podemos volver a preguntarnos:
¿Qué robot sobreviviría aquí?
Tal vez estamos formulando mal la pregunta.
Hasta ahora hemos supuesto que sensores, procesamiento, comunicación y movilidad deben estar concentrados dentro de una misma máquina.
Pero ¿qué ocurre si separamos esas capacidades?
Una persona entrenada ya posee una extraordinaria capacidad para desplazarse por determinados entornos.
Puede cambiar de postura, usar las manos, reconocer obstáculos, buscar apoyos y tomar decisiones frente a situaciones inesperadas.
Un animal entrenado para búsqueda también puede desplazarse de manera extraordinariamente eficiente en ciertos escenarios.
Tal vez no necesitamos reproducir mecánicamente una capacidad que ya existe.
Podemos complementarla.
Diseñar sistemas, no necesariamente robots
Un rescatista puede incorporar una cámara corporal, sensores ambientales, localización y comunicación.
La persona aporta movilidad, interpretación del contexto y criterio.
La tecnología amplía percepción, comunicación y registro.
También podríamos pensar, en determinados contextos, en un animal entrenado que porte un sistema ligero de sensores, siempre bajo una condición fundamental: su bienestar.
El equipo no debería limitar su visión, respiración, equilibrio ni movilidad.
No estaríamos convirtiendo al animal o a la persona en un robot.
Estaríamos construyendo una arquitectura cooperativa.
Y esta idea cambia la pregunta de diseño.
Ya no preguntamos únicamente qué robot debemos construir.
Preguntamos qué sistema necesitamos diseñar.
Siete preguntas antes de escoger una tecnología
Al final de la conferencia propuse siete preguntas que pueden ayudar a evitar decisiones impulsivas de diseño:
- ¿Cuál es la misión?
- ¿Cómo es realmente el entorno?
- ¿Qué capacidad debe llegar hasta allí?
- ¿Qué carga debe transportarse?
- ¿Cuánto tiempo debe operar?
- ¿Qué autonomía necesitamos?
- ¿Necesita movilidad propia?
Ninguna de estas preguntas proporciona automáticamente una respuesta.
Pero juntas obligan a pensar antes de escoger componentes.
La innovación también puede consistir en quitar
Después de recorrer ruedas, orugas, patas, drones, plataformas híbridas, sensores y autonomía, la conclusión puede parecer paradójicamente sencilla.
La verdadera innovación no siempre está en agregar más componentes.
A veces está en formular mejor el problema.
La solución adecuada no será necesariamente la más avanzada, la más costosa o la que más se parezca a un ser vivo.
Será aquella cuyo diseño corresponda realmente a la misión y al entorno.
Conferencia completa
Estas ideas fueron desarrolladas originalmente en mi conferencia ‘Autonomía y supervivencia robótica: decisiones según misión y entorno’, presentada en el Technology Camp 2026 de la Universidad Militar Nueva Granada.